
Aprende visión por computadora
Órdenes de lectura: la ruta de Fundamentos, en la que cada unidad se apoya en las anteriores, y la Guía de Métricas, que explica cómo se evalúan los modelos. Elige la línea que va contigo.
Empieza aquí
¿Prefieres empezar por las ideas? Estos seis
Un artículo de cada parte de la ruta, en el orden en que dependen entre sí. Todos tienen un lab interactivo, para que muevas los números y veas qué cambia. Después de los seis, elige en el mapa de abajo la unidad que más te interesó.
- 1 Image processing, computer vision, and computer graphics: one picture, three directions of the arrow Qué es la visión por computadora, y en qué se diferencia del procesamiento de imágenes y de los gráficos por computadora. Principiante 14 min de lectura · En inglés
- 2 An Image Is an Array: Shape, dtype, and Why OpenCV Hands You BGR Qué guarda una computadora cuando guarda una foto: una rejilla de números con forma y tipo. Principiante 7 min de lectura · En inglés
- 3 How 2D Convolution Works on Images: Kernels, Filters, and the Math, Interactively La operación detrás del desenfoque, la nitidez, los bordes y toda CNN. Principiante 8 min de lectura · En inglés
- 4 What Is an Edge? Step, Ramp and Roof, and the Two Derivatives That Find Them Lo primero que vale la pena encontrar en una imagen, y por qué es más difícil de lo que parece. Principiante 9 min de lectura · En inglés
- 5 What Is a Homography? Llevar una vista de un plano sobre otra: escáneres de documentos, gráficos deportivos, panoramas. Principiante 14 min de lectura · En inglés
- 6 Classification Metrics, From the Ground Up: Precision, Recall, F1, ROC and AUC Cómo saber si un modelo es bueno, partiendo de una tabla de cuentas. Principiante 9 min de lectura · En inglés
Fundamentos de Visión por Computadora
43 artículos hasta ahora, en orden de dependencia: nada aparece antes de aquello de lo que depende. Las unidades en gris están planeadas y aún no se han escrito.
Imagen
Cómo la luz se convierte en una matriz de números.
Cómo una escena se aplana sobre un sensor, y qué hace la lente por el camino.
4 lecciones · visión general de la unidad
Qué cuenta el número de un píxel, y hasta dónde se puede confiar en él.
5 lecciones · visión general de la unidad
Qué guarda la matriz, dónde están sus muestras, con qué precisión se escriben y qué les hizo el archivo.
6 lecciones · visión general de la unidad
Antes de esta: Captura de la imagen
-
 1 Una imagen es una matriz Principiante 7 min · EN
-
 2 Muestreo: la rejilla de píxeles Principiante 9 min · EN
-
 3 Cuantización y profundidad de bits Principiante 7 min · EN
-
 4 Espacios de color Principiante 9 min · EN
-
 5 ¿Qué tan cerca está tu color? Intermedio 8 min · EN
-
 6 Formatos de archivo y compresión Principiante 9 min · EN
Procesamiento de imágenes
Qué hacer con esa matriz una vez que la tienes.
La operación detrás del desenfoque, la nitidez, los bordes y toda CNN.
1 lección
Antes de esta: Una imagen es una matriz
Features
Qué vale la pena señalar en una imagen, y cómo describirlo.
Encontrar dónde termina una cosa y empieza otra.
5 lecciones · visión general de la unidad
Antes de esta: Cómo funciona la convolución 2D
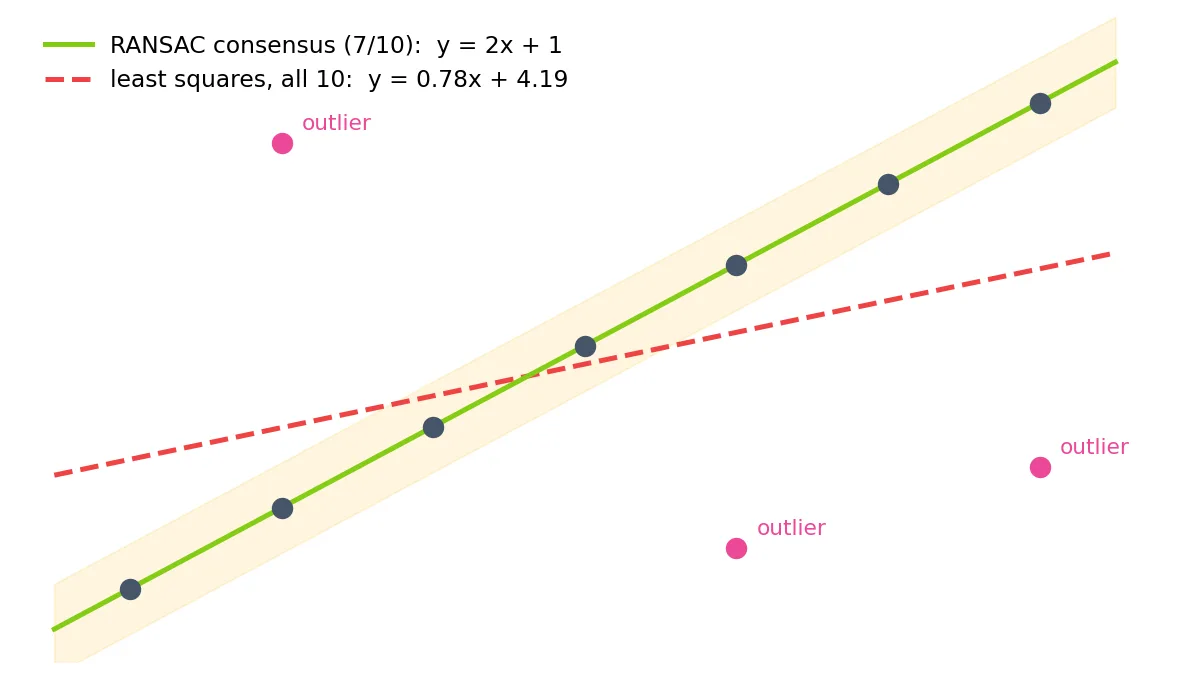
Encontrar rectas y círculos por votación: la transformada de Hough, y el ajuste de una recta a lo que encuentra.
4 lecciones · visión general de la unidad
Antes de esta: Detección de bordes
Sobrevivir a una cámara que se mueve: espacio de escala, y 128 números por punto.
1 lección
Antes de esta: Detección de bordes
Llevar una vista de un plano sobre otra: la matriz 3×3, cómo ajustarla y cómo deformar la imagen con ella.
5 lecciones · visión general de la unidad
Antes de esta: Coordenadas homogéneas
Geometría
De una cámara a varias, y de vuelta a tres dimensiones.
Intrínsecos, extrínsecos, calibración y pose a partir de puntos conocidos.
4 lecciones · visión general de la unidad
Antes de esta: Formación de la imagen
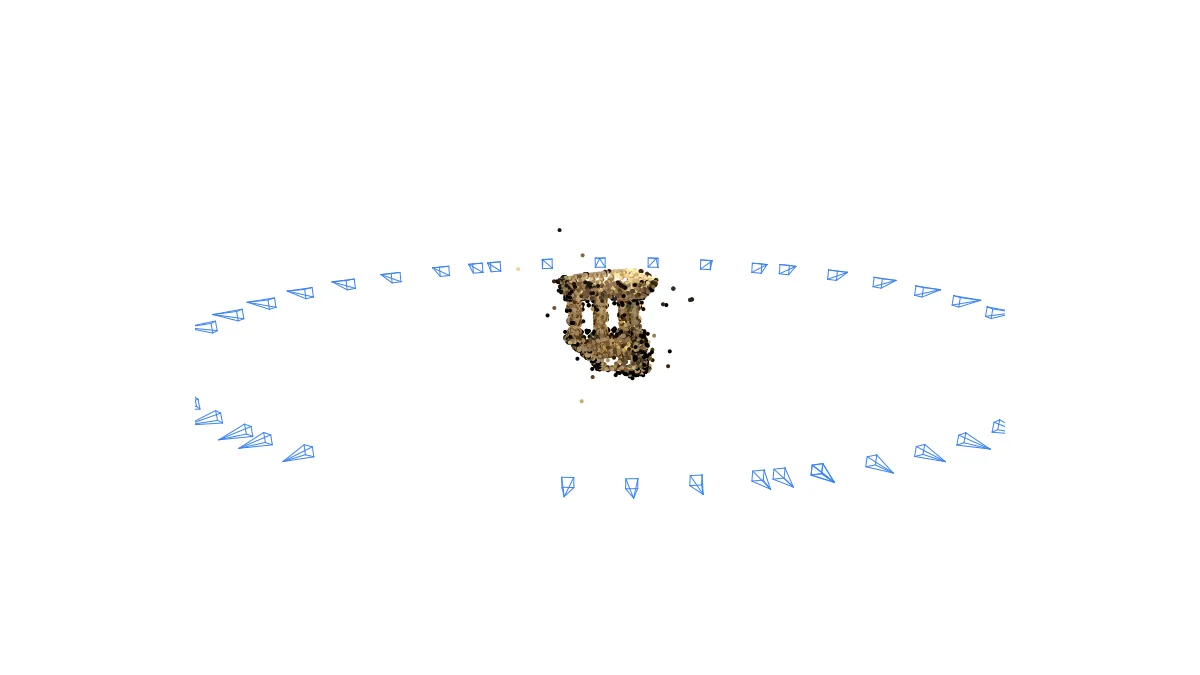
Recuperar estructura y movimiento a partir de un conjunto de fotos.
1 lección
Antes de esta: ¿Qué hace emparejable a un punto?, RANSAC, PnP: pose a partir de puntos conocidos
Datos 3-D y nubes de puntos
Qué entrega un sensor de profundidad, y cómo trabajar con ello.
Reconocimiento
De píxeles a etiquetas.
OpenCV en la Práctica
Construye un proyecto real por módulo con Python y OpenCV, ejecutando cada línea en tu navegador, y mira dónde funciona y dónde falla. Cada módulo enlaza las unidades de Fundamentos que explican por qué funciona. El código se ejecuta en la página; la primera ejecución descarga unos 20 MB.
Abrir una imagen, leer sus píxeles y su histograma y corregir la exposición, medida contra una exposición más larga de la misma escena.
6 lecciones · visión general del proyecto
Por qué funciona: Unidad 1.2: Captura de la imagen, Unidad 1.3: La imagen como datos
- 1 Abrir una imagen y leer sus píxeles 3 min
- 2 Histogramas de imagen 3 min
- 3 Brillo y contraste 3 min
- 4 Corrección gamma 3 min
- 5 Ecualización de histograma y CLAHE 3 min
- 6 Recortar, redimensionar y guardar 3 min
Espacios de color, máscaras, morfología y contornos: separar objetos por color y contar lo que el pipeline acierta y falla.
5 lecciones · visión general del proyecto
Por qué funciona: Unidad 1.3: La imagen como datos
- 1 Encontrar el rango HSV de un objeto 4 min
- 2 Máscaras de color con inRange 3 min
- 3 Erosión, dilatación, apertura y cierre 4 min
- 4 Encontrar y filtrar contornos 4 min
- 5 Dónde falla la detección por color 6 min
La Guía de Métricas de Visión por Computadora
Cada métrica de la visión por computadora, desde la base. Un libro completo sobre evaluación, con su propio orden de lectura: una matriz de confusión se convierte en precisión y exhaustividad, y estas se extienden a cajas, máscaras, identidades a lo largo del tiempo e imágenes sin ninguna verdad de referencia.
La guía tiene su propia página ›
- 01ClasificaciónClassification Metrics, From the Ground Up: Precision, Recall, F1, ROC and AUC
The confusion matrix and everything that falls out of it: precision, recall, F1, specificity, the precision/recall trade-off, PR and ROC curves, and AUC, all built on one running toy example (a backyard cat-cam), with the equations, the intuition, and scikit-learn.
Confusion matrixPrecisionRecallF1SpecificityPR & ROC curvesAUC - 02Multiclase y multietiquetaMulticlass and Multilabel Metrics: Micro, Macro, Weighted, and the Difference That Matters
How precision/recall/F1 scale past two classes: one-vs-rest, and the micro/macro/weighted averaging that decides whether rare classes count. Plus multilabel-specific metrics: subset accuracy, Hamming loss, and top-k, all on one running shelter-camera example, with scikit-learn.
One-vs-restMicroMacroWeightedSubset accuracyHamming lossTop-k - 03Detección de objetosObject Detection Metrics: IoU, AP, and the mAP Everyone Quotes
How detection is scored: IoU to decide a hit, greedy matching into TP/FP/FN, per-class Average Precision as the area under the precision–recall curve, and the COCO mAP@[.5:.95] you see in every paper, all on one running parking-lot example, with torchmetrics.
IoUAPPR curvemAP - 04SegmentaciónSegmentation Metrics: IoU, Dice, mIoU, and Panoptic Quality
Scoring masks instead of boxes: pixel IoU/Jaccard and the Dice coefficient (and why they're related), mIoU for semantic segmentation, mask-AP for instance segmentation, and Panoptic Quality for the unified task, on one running cat-mask example, with the equations and code.
IoU / JaccardDicemIoUMask APPanoptic Quality - 05Seguimiento de objetosObject Tracking Metrics: MOTA, MOTP, IDF1, and HOTA
Tracking adds identity over time, so its metrics score two things at once: detecting objects and keeping their IDs consistent. MOTA, MOTP, ID switches, IDF1, and the modern HOTA that balances detection against association, on one running door-cam example, with the equations and motmetrics.
MOTAMOTPID switchesIDF1HOTA - 06Generación de imágenesImage Generation Metrics: FID, IS, KID, LPIPS, and CLIPScore
How do you score images with no ground truth? You compare distributions and use learned perceptual models: Inception Score, Fréchet Inception Distance, KID, LPIPS, and CLIPScore for prompt fidelity, on one running cat-generator example, with the equations, the catches, and torchmetrics.
Inception ScoreFIDKIDLPIPSCLIPScore
Los artículos de modelos y de despliegue en el edge no tienen un orden de lectura de la misma forma, porque cada uno es un benchmark independiente, así que están en Proyectos.