
Visión por Computadora, entendida.
Luego, en producción.
Benchmarks que dicen en qué hardware se ejecutaron y publican el código detrás de cada número, y una ruta de Fundamentos que enseña las ideas que hay debajo, con demos interactivas y Python y C++ ejecutables.
Nuevos artículos por correo: suscríbete. O consulta todos los artículos, del más reciente al más antiguo.
Lee en español
Los artículos traducidos hasta ahora. El resto está en inglés.
 Fundamentos
Encontrar todas las bolas de una mesa de billar con OpenCV
El segundo proyecto de OpenCV en la Práctica: encontrar las bolas de una mesa de billar por el único color que no tienen, el del paño, y evaluar el resultado bola por bola contra un conteo a mano en tres fotos. 29 de 41 encontradas con 2 falsas alarmas; 9 de las 12 que se escapan están tocando otra bola.
 Fundamentos
Corregir una foto mal expuesta con OpenCV
El primer proyecto de OpenCV en la Práctica: abrir una foto tomada dos pasos demasiado oscura, leer su histograma, probar cinco formas de corregirla y medir cada una contra una toma más larga y bien expuesta de la misma escena (el objetivo). Multiplicar es lo que más se acerca; las correcciones automáticas, lo que más se aleja.
 Fundamentos
Brillo y contraste en OpenCV
Aclara una foto subexpuesta de dos maneras, sumando una constante con cv2.add o multiplicando con cv2.convertScaleAbs, y mide cuál queda más cerca de la exposición objetivo: 18,0 contra 9,1.
 Fundamentos
Dónde falla la detección por color en OpenCV
Compara un pipeline de máscara de color con un conteo hecho a mano en tres fotos de mesa de billar, corrige las troneras y las sombras y ve lo que el color no puede arreglar: 27 de 41 bolas encontradas al principio, 29 tras las correcciones, 9 de las 12 perdidas tocando otra bola.
 Fundamentos
Recortar, redimensionar y guardar una imagen en OpenCV
Termina la corrección: recorta la carta de colores con slicing de arrays, reduce la foto con cv2.resize e INTER_AREA y guárdala con cv2.imwrite, donde la misma imagen pesa 54 KB como JPEG y 276 KB como PNG.
 Fundamentos
Encontrar, medir y filtrar contornos en OpenCV
Encuentra el contorno de cada blob de una máscara con cv2.findContours, mide su área y su redondez y quédate con los que tienen forma de bola. En la mesa de billar pasan 11 de 14 blobs y el taco se rechaza con redondez 0,12.
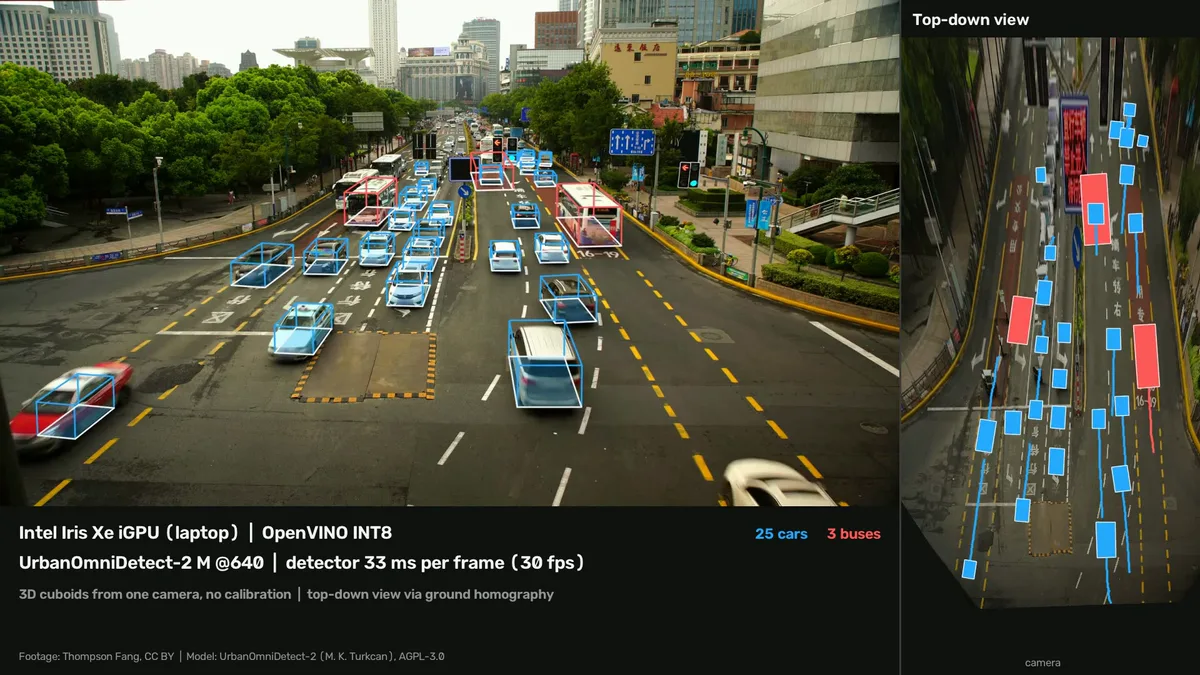
3D Vehicle Detection on a Laptop iGPU
UrbanOmniDetect-2 draws a 3D box around every vehicle from one uncalibrated camera and places it on a top-down map of the road. On the Intel Iris Xe inside a 12th-gen laptop, quantized to INT8 with OpenVINO and with its final layer kept in float, the medium model runs at 33 ms per frame (30 fps), and its box corners stay within 0.4 px of the original model on two traffic cameras.
Proyectos y benchmarks
Medidos en hardware identificado, con el código que reproduce cada número.
 Evaluación
How many good parts does it take to beat a System One AI model? Between one and sixteen, on VisA
System One models, the idea TypeSafe launched with Jev in September 2026, answer a question with a decision in a single pass. Jev-Omni, an open one, and the untouched Gemma 4 12B it was built from inspect all 2,162 VisA test images without seeing a good part. PatchCore, the standard industrial anomaly detector, is given k good parts per product: at 256 pixels it passes Jev-Omni at k = 8 and Gemma 4 at k = 16, at 512 pixels at k = 1 and k = 4. Also: the base model beats its System One fine-tune, and a day-0 demo on a lime line.
 Edge
Marigold V2 at four bits: what quantizing a 20-billion-parameter depth model costs
Marigold V2 ships as a 17 GB inference job, but the released checkpoint is a rank-128 LoRA over a frozen 20.4 B backbone, so the backbone is swappable. Four configurations on one rented A40: going 4-bit costs 10% of the time and saves 65% of the memory, picking GGUF over bitsandbytes costs another 1.87x and saves nothing, and streaming the weights from host RAM costs 3.33x.
 Edge
Build a computer-vision plugin for OBS Studio, and measure what every frame costs
A step-by-step OBS Studio video filter in C++ on OpenVINO, split so the model swaps without touching the plumbing, and measured stage by stage: getting pixels off the GPU, where inference has to live so OBS never drops a frame, and what the trip from camera to virtual camera costs.
Aprende visión por computadora en orden
La ruta de Fundamentos, desde cómo una cámara forma una imagen en adelante. Cada unidad abre con una visión general y se apoya en las anteriores.
Formación de la imagen
Cómo una escena se aplana sobre un sensor, y qué hace la lente por el camino.
Captura de la imagen
Qué cuenta el número de un píxel, y hasta dónde se puede confiar en él.
La imagen como datos
Qué guarda la matriz, dónde están sus muestras, con qué precisión se escriben y qué les hizo el archivo.
Filtrado espacial
La operación detrás del desenfoque, la nitidez, los bordes y toda CNN.
Detección de bordes
Encontrar dónde termina una cosa y empieza otra.
Detección de contornos
Encontrar rectas y círculos por votación: la transformada de Hough, y el ajuste de una recta a lo que encuentra.
¿Evaluando un modelo? La Guía de Métricas construye cada métrica del campo a partir de una sola matriz de confusión.
Explora por tema
Todo lo que hay en el sitio, desde cómo funcionan las imágenes hasta modelos en hardware edge.
Recibe nuevos artículos por correo
Nuevas explicaciones, demos interactivas y proyectos con benchmark en cuanto se publican, más notas breves sobre visión por computadora y el mundo de la IA.