
Visão Computacional, entendida.
Depois, em produção.
Benchmarks que dizem em qual hardware rodaram e publicam o código por trás de cada número, e uma trilha de Fundamentos que ensina as ideias por baixo deles, com demos interativas e Python e C++ executáveis.
Novos posts por e-mail: assine. Ou veja todos os posts, do mais novo ao mais antigo.
Leia em português
Os artigos traduzidos até agora. O restante está em inglês.
 Fundamentos
Achar todas as bolas numa mesa de sinuca com OpenCV
O segundo projeto de OpenCV na Prática: achar as bolas numa mesa de sinuca pela única cor que elas não têm, a do pano, e avaliar o resultado bola a bola contra uma contagem à mão em três fotos. 29 de 41 achadas com 2 alarmes falsos; 9 das 12 que faltaram estão encostadas em outra bola.
 Fundamentos
Corrigir uma foto mal exposta com OpenCV
O primeiro projeto de OpenCV na Prática: abrir uma foto tirada dois stops escura demais, ler seu histograma, testar cinco formas de corrigi-la e medir cada uma contra uma foto mais longa e bem exposta da mesma cena (o alvo). Multiplicar chega mais perto; as correções automáticas ficam mais longe.
 Fundamentos
Brilho e contraste no OpenCV
Clareie uma foto subexposta de dois jeitos, somando uma constante com cv2.add ou multiplicando com cv2.convertScaleAbs, e meça qual chega mais perto da exposição alvo: 18,0 contra 9,1.
 Fundamentos
Onde a detecção por cor falha no OpenCV
Compare um pipeline de máscara de cor com uma contagem feita à mão em três fotos de mesa de sinuca, corrija as caçapas e as sombras e veja o que a cor não resolve: 27 de 41 bolas achadas no início, 29 depois das correções, 9 das 12 perdidas encostadas em outra bola.
 Fundamentos
Recortar, redimensionar e salvar uma imagem no OpenCV
Termine a correção: recorte a carta de cores com fatiamento de array, reduza a foto com cv2.resize e INTER_AREA e salve com cv2.imwrite, onde a mesma imagem tem 54 KB como JPEG e 276 KB como PNG.
 Fundamentos
Encontrar, medir e filtrar contornos no OpenCV
Encontre o contorno de cada blob de uma máscara com cv2.findContours, meça sua área e circularidade e fique com os que têm forma de bola. Na mesa de sinuca 11 de 14 blobs passam e o taco é rejeitado com circularidade 0,12.
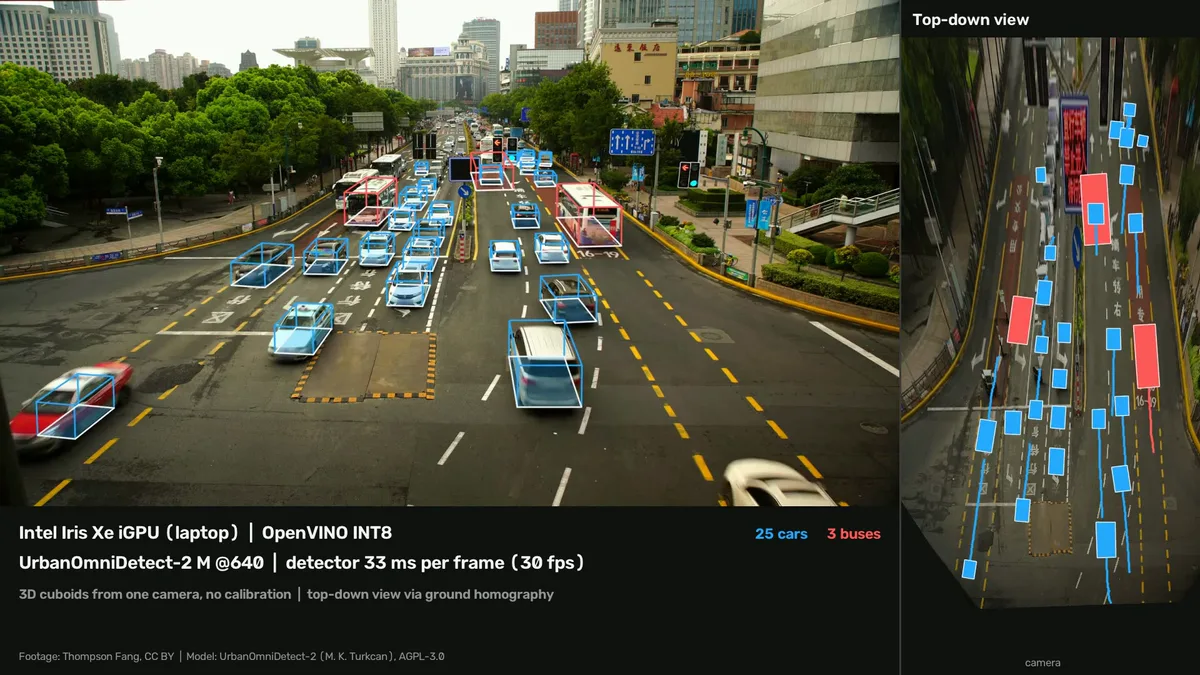
3D Vehicle Detection on a Laptop iGPU
UrbanOmniDetect-2 draws a 3D box around every vehicle from one uncalibrated camera and places it on a top-down map of the road. On the Intel Iris Xe inside a 12th-gen laptop, quantized to INT8 with OpenVINO and with its final layer kept in float, the medium model runs at 33 ms per frame (30 fps), and its box corners stay within 0.4 px of the original model on two traffic cameras.
Projetos e benchmarks
Medidos em hardware identificado, com o código que reproduz cada número.
 Avaliação
How many good parts does it take to beat a System One AI model? Between one and sixteen, on VisA
System One models, the idea TypeSafe launched with Jev in September 2026, answer a question with a decision in a single pass. Jev-Omni, an open one, and the untouched Gemma 4 12B it was built from inspect all 2,162 VisA test images without seeing a good part. PatchCore, the standard industrial anomaly detector, is given k good parts per product: at 256 pixels it passes Jev-Omni at k = 8 and Gemma 4 at k = 16, at 512 pixels at k = 1 and k = 4. Also: the base model beats its System One fine-tune, and a day-0 demo on a lime line.
 Edge
Marigold V2 at four bits: what quantizing a 20-billion-parameter depth model costs
Marigold V2 ships as a 17 GB inference job, but the released checkpoint is a rank-128 LoRA over a frozen 20.4 B backbone, so the backbone is swappable. Four configurations on one rented A40: going 4-bit costs 10% of the time and saves 65% of the memory, picking GGUF over bitsandbytes costs another 1.87x and saves nothing, and streaming the weights from host RAM costs 3.33x.
 Edge
Build a computer-vision plugin for OBS Studio, and measure what every frame costs
A step-by-step OBS Studio video filter in C++ on OpenVINO, split so the model swaps without touching the plumbing, and measured stage by stage: getting pixels off the GPU, where inference has to live so OBS never drops a frame, and what the trip from camera to virtual camera costs.
Aprenda visão computacional em ordem
A trilha de Fundamentos, de como uma câmera forma uma imagem em diante. Cada unidade abre com uma visão geral e se apoia nas anteriores.
Formação da imagem
Como uma cena é achatada sobre um sensor, e o que a lente faz no caminho.
Captura da imagem
O que o número de um pixel conta, e até onde dá para confiar nele.
A imagem como dado
O que a matriz guarda, onde ficam suas amostras, com que precisão são escritas e o que o arquivo fez com elas.
Filtragem espacial
A operação por trás do desfoque, da nitidez, das bordas e de toda CNN.
Detecção de bordas
Encontrar onde uma coisa termina e outra começa.
Detecção de contornos
Encontrar retas e círculos por votação: a transformada de Hough, e o ajuste de uma reta ao que ela encontra.
Avaliando um modelo? O Guia de Métricas monta cada métrica da área a partir de uma única matriz de confusão.
Navegue por tema
Tudo o que há no site, de como imagens funcionam a modelos rodando em hardware de borda.
Receba novos posts por e-mail
Novas explicações, demos interativas e projetos com benchmark assim que saem, além de notas curtas sobre visão computacional e o mundo da IA.